Solicite um Orçamento de Moldagem por Injeção de Metal

Compartilhe seu desenho, requisitos de material, volume anual, necessidades de tolerância ou detalhes da aplicação. Nossa equipe de engenharia revisará seu projeto MIM e responderá com feedback técnico ou orçamento.

Robotics MIM Applications

Moldagem por Injeção de Metal para Componentes Robóticos

A Moldagem por Injeção de Metal (MIM) é utilizada para fabricar componentes metálicos pequenos e complexos selecionados para robótica, incluindo garras de pinça elétricas, componentes de robôs colaborativos e conjuntos de travamento usados em sistemas robóticos submarinos. É particularmente útil quando uma peça combina múltiplas características funcionais que são difíceis ou caras de usinar separadamente, e quando a demanda de produção repetida pode justificar o investimento em ferramental.

Aplicação 01 · Ferramentas de fim de braço (End-of-arm tooling)

Moldagem por Injeção de Metal para Garras Robóticas e Efetores Finais

Garras robóticas utilizam componentes mecânicos compactos para converter o movimento do atuador em ações controladas de abertura, fechamento e preensão. Dependendo do mecanismo, esses componentes podem incorporar dentes de engrenagem, recursos de localização, interfaces de montagem ou estruturas de retenção dentro de um espaço de montagem limitado.

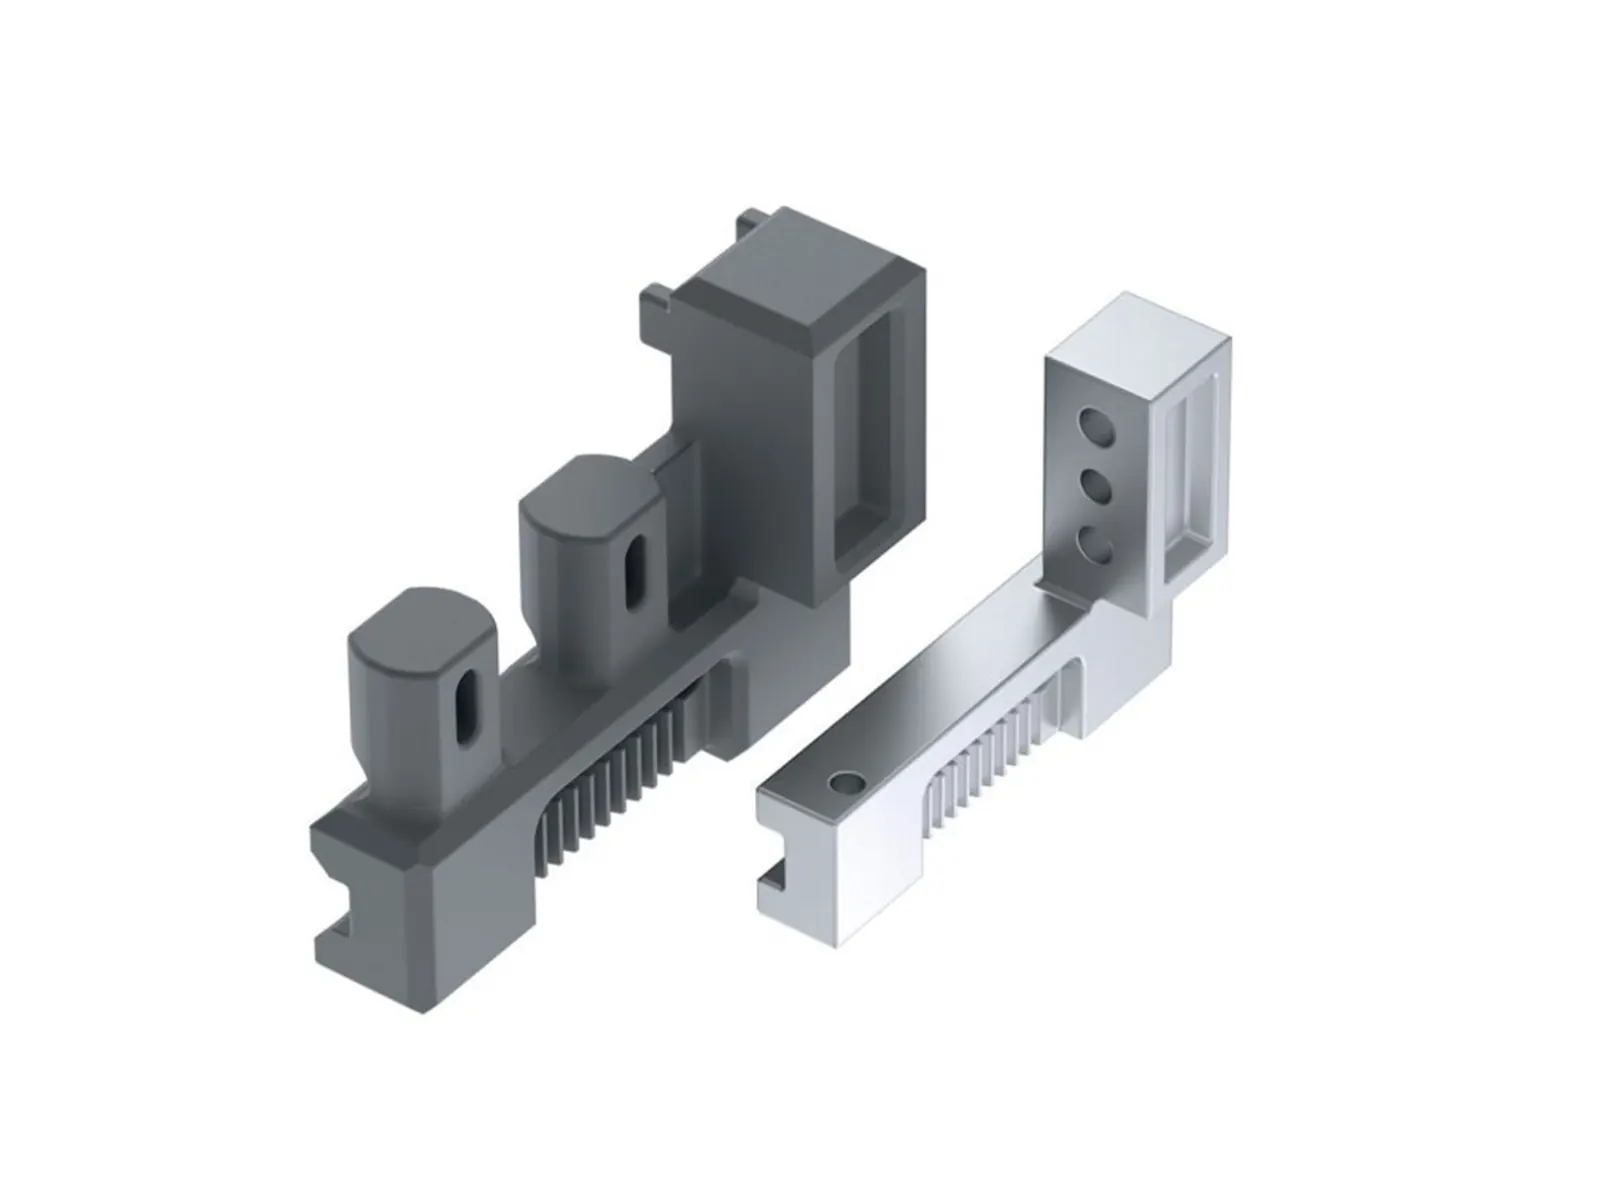
Uma aplicação documentada vem de as garras elétricas da Zimmer Group, que utilizam garras acionadas por um mecanismo de engrenagem. As garras requerem dentes lineares rebaixados que são difíceis de produzir economicamente usando usinagem convencional devido à sua localização e geometria.

A MIM forma a geometria de dentes rebaixados complexa nas pré-formas das garras. Na aplicação da Zimmer Group, essas pré-formas são subsequentemente usinadas em todos os lados para atender aos requisitos de tolerância. A MIM não precisa eliminar a usinagem para agregar valor à fabricação: ela pode formar recursos difíceis de obter, mantendo as operações de acabamento necessárias para a precisão dimensional.

Para fabricantes de robótica, essa abordagem pode ser relevante quando componentes compactos de garras possuem perfis de dentes integrados, recursos de montagem ou outras geometrias que tornam a usinagem completa cara.

A revisão de engenharia ainda deve considerar o engajamento dos dentes, cargas de contato, forças de preensão, exposição ao desgaste e a precisão necessária do mecanismo montado. Esses requisitos funcionais determinam se o componente MIM e suas operações de acabamento são adequados para a aplicação.

Ilustração de dois componentes de garra metálica com dentes de engrenagem lineares rebaixados e recursos de montagem.
Geometria ilustrativa de garra com dentes integrados. A aplicação publicada de garra MIM da Zimmer Group é descrita ao lado.
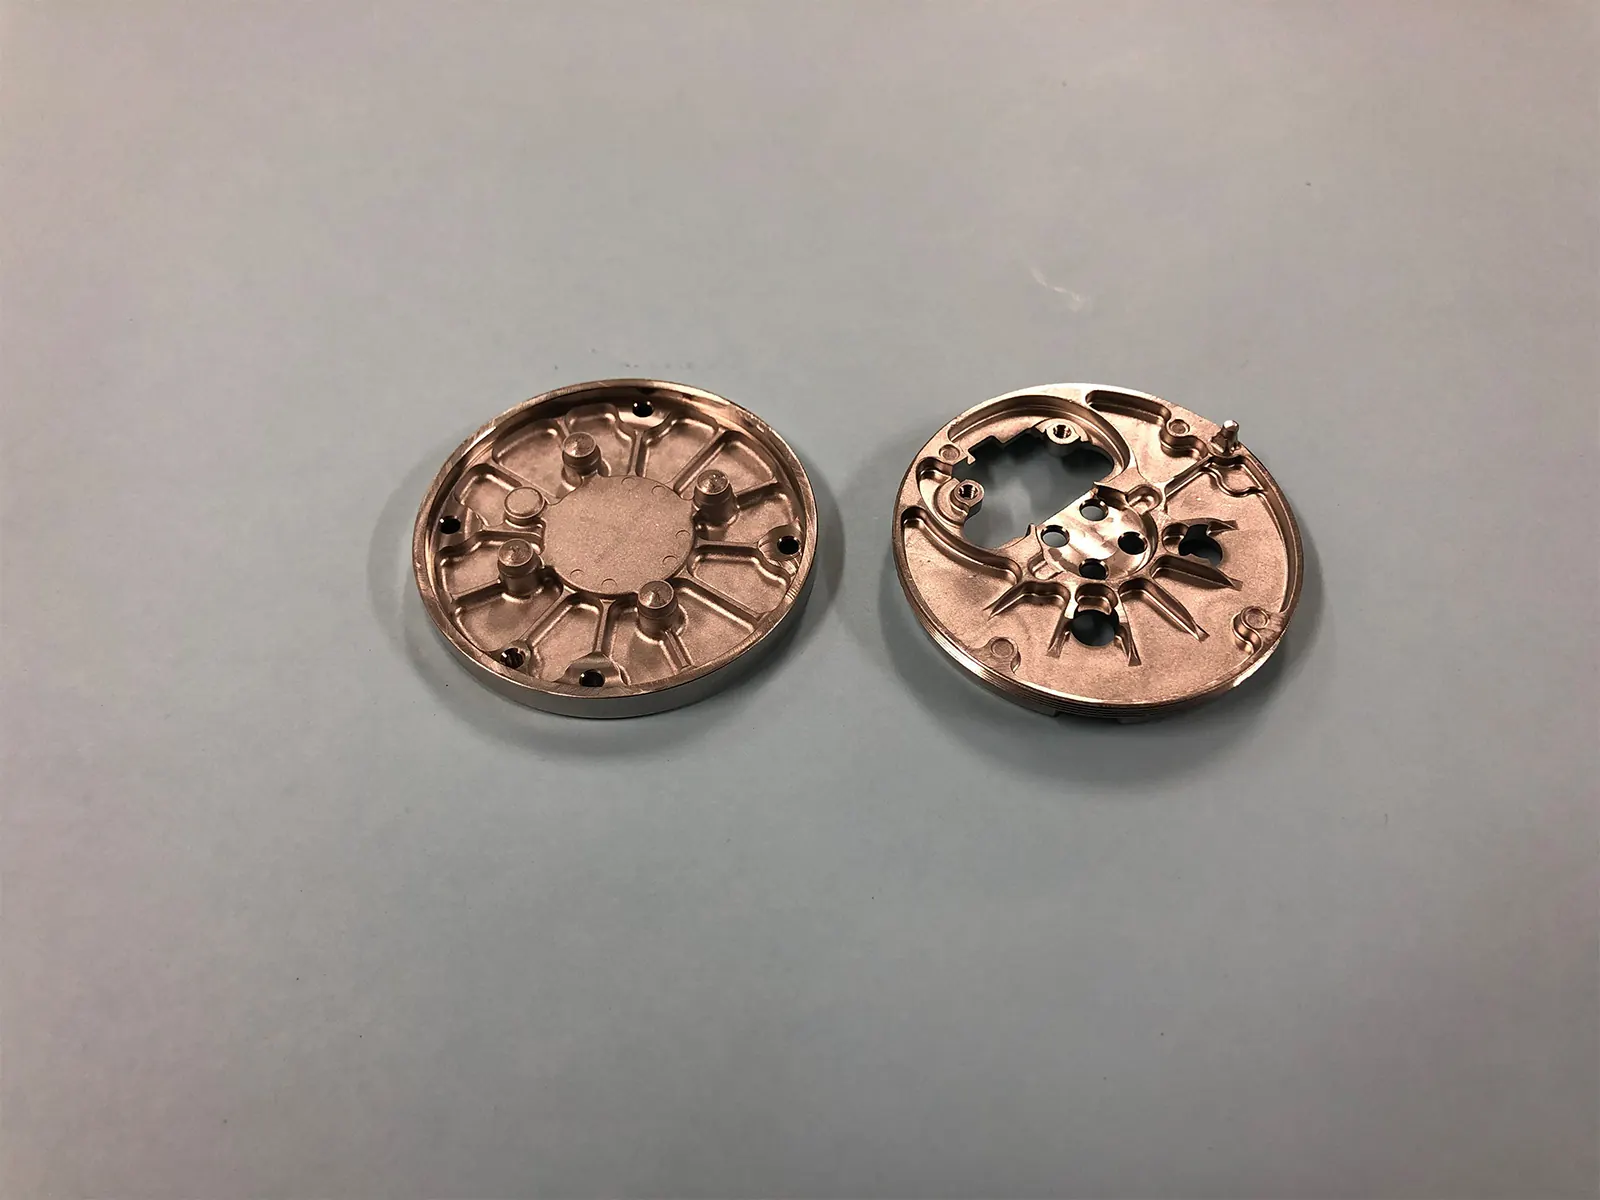
Dois componentes metálicos circulares MIM com nervuras integradas e recursos de montagem para robôs colaborativos industriais.
Componentes MIM complexos para robôs colaborativos industriais, como mostrado na aplicação publicada da Fine Sinter.
Aplicação 02 · Robôs colaborativos

Componentes MIM em Robôs Colaborativos Industriais

Robôs colaborativos contêm montagens compactas nas quais recursos estruturais, interfaces de montagem e geometria funcional devem se encaixar em espaços restritos. Alguns desses componentes metálicos podem se beneficiar da MIM quando suas formas são complexas e o projeto é adequado para produção repetida.

A Fine Sinter desenvolveu componentes MIM para robôs colaborativos industriais em um projeto reconhecido pela Japan Powder Metallurgy Association.

A abordagem de fabricação original utilizava componentes de aço inoxidável usinados. A conversão para MIM permitiu que o projeto do componente fosse reconsiderado, incluindo a redução da espessura desnecessária de material e a introdução de nervuras de reforço onde necessário. Isso reduziu a quantidade de usinagem necessária, mantendo os requisitos funcionais essenciais, conforme documentado em um relatório setorial sobre a aplicação premiada.

Para projetos semelhantes, as principais questões de engenharia são se a geometria integrada é moldável, se a condição final do material satisfaz a função pretendida e quais interfaces de montagem ou posicionamento requerem controle de precisão adicional.

Aplicações 03–04 · Conexões funcionais

Componentes de Conexão e Travamento de Precisão para Robótica

Sistemas robóticos também dependem de componentes compactos para comunicação e retenção de cabos, não apenas de mecanismos de acionamento e juntas móveis. Essas montagens podem combinar peças MIM com componentes feitos por outros processos.

Suas rotas de fabricação devem ser consideradas componente a componente, com atenção ao alinhamento, estabilidade da interface, carregamento e ambiente operacional.

Componentes de Conexão de Fibra Óptica

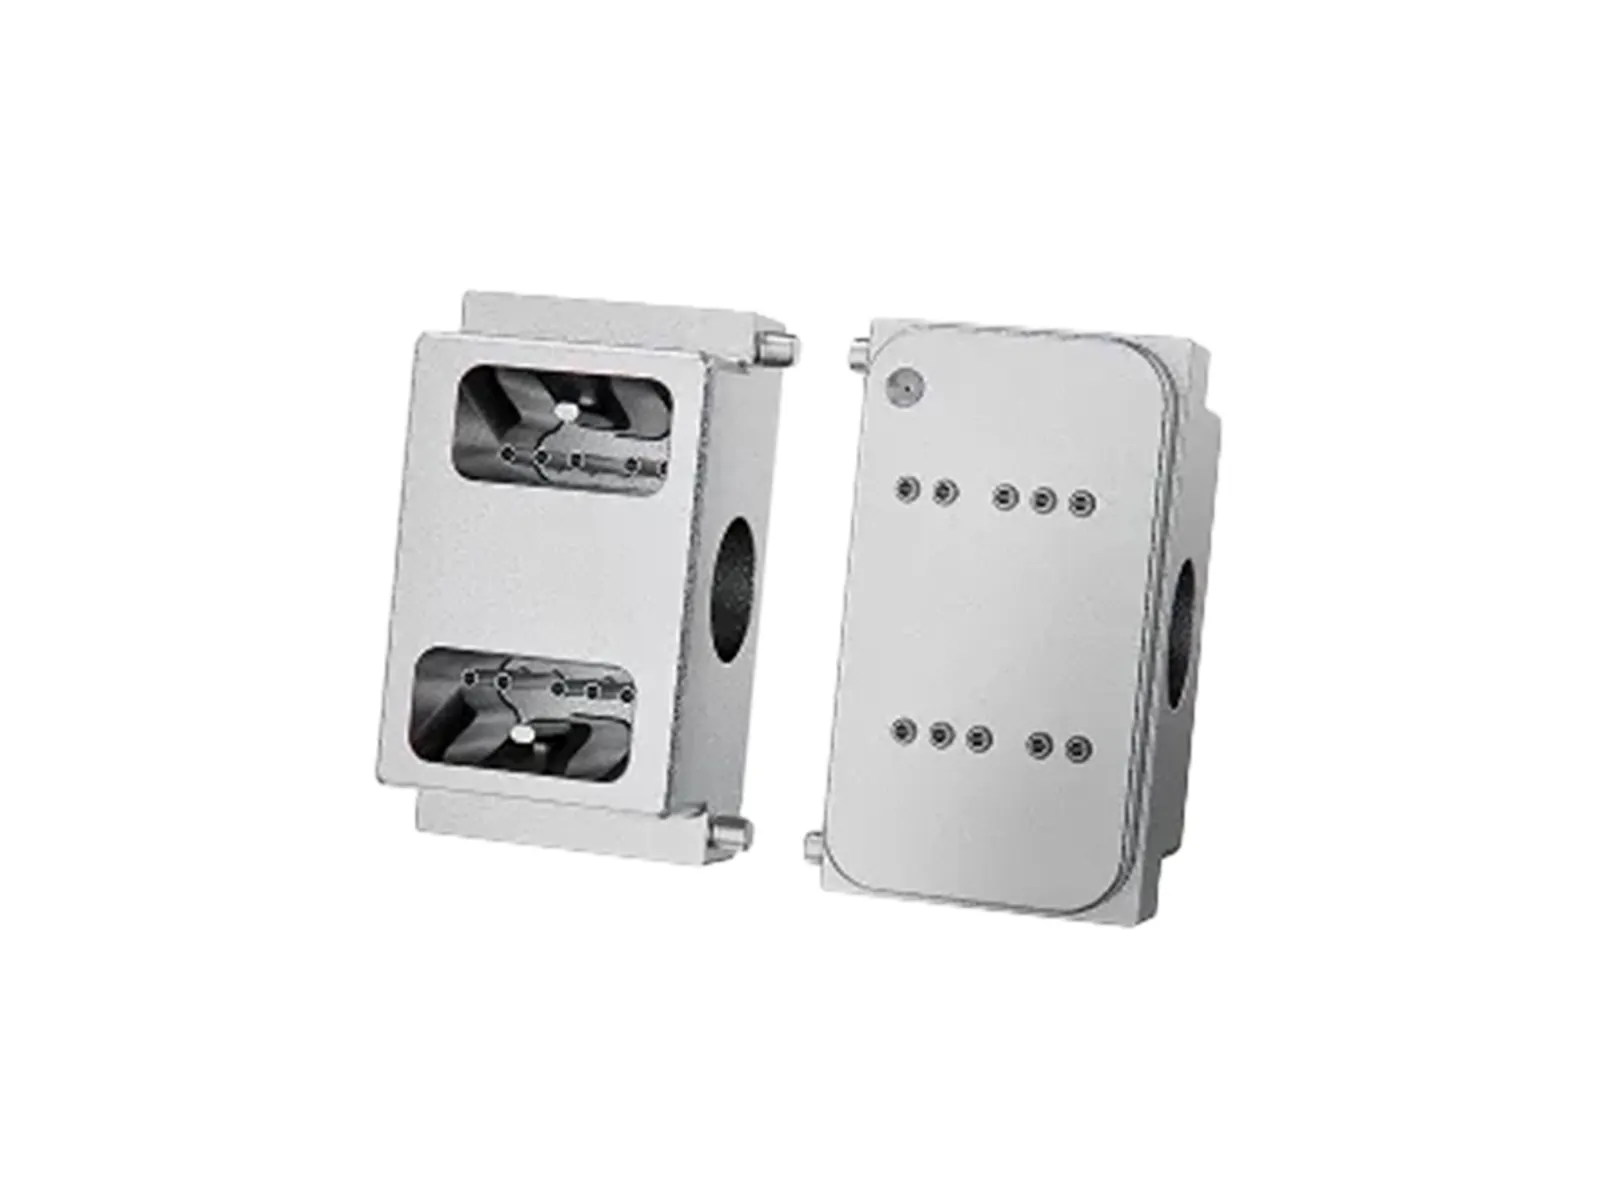
MIMplus Technologies apresenta uma aplicação de robótica envolvendo um conector para uma conexão de fibra óptica.

O conector incorpora componentes de metal de precisão e tubos de aço inoxidável. A MIMplus descreve os tubos como sinterizados em vez de formados no molde. Os requisitos de conformação, sinterização, união e acabamento devem, portanto, ser avaliados para os componentes individuais, em vez de assumir que todo o conector é produzido em uma única etapa de moldagem MIM.

Para conectores robóticos comparáveis, os engenheiros devem identificar quais características metálicas podem ser formadas por MIM e quais requerem outras operações de conformação, união ou acabamento.

Alinhamento, ajuste de montagem e estabilidade durante a operação permanecem as prioridades funcionais, independentemente dos processos selecionados.

A rota completa de fabricação e montagem deve manter esses requisitos de interface de forma consistente na produção.

Dois componentes metálicos de carcaça de conector de fibra óptica mostrando furos de montagem e aberturas de precisão.
Componentes de metal de precisão para uma conexão robótica de fibra óptica mostrados pela MIMplus Technologies.

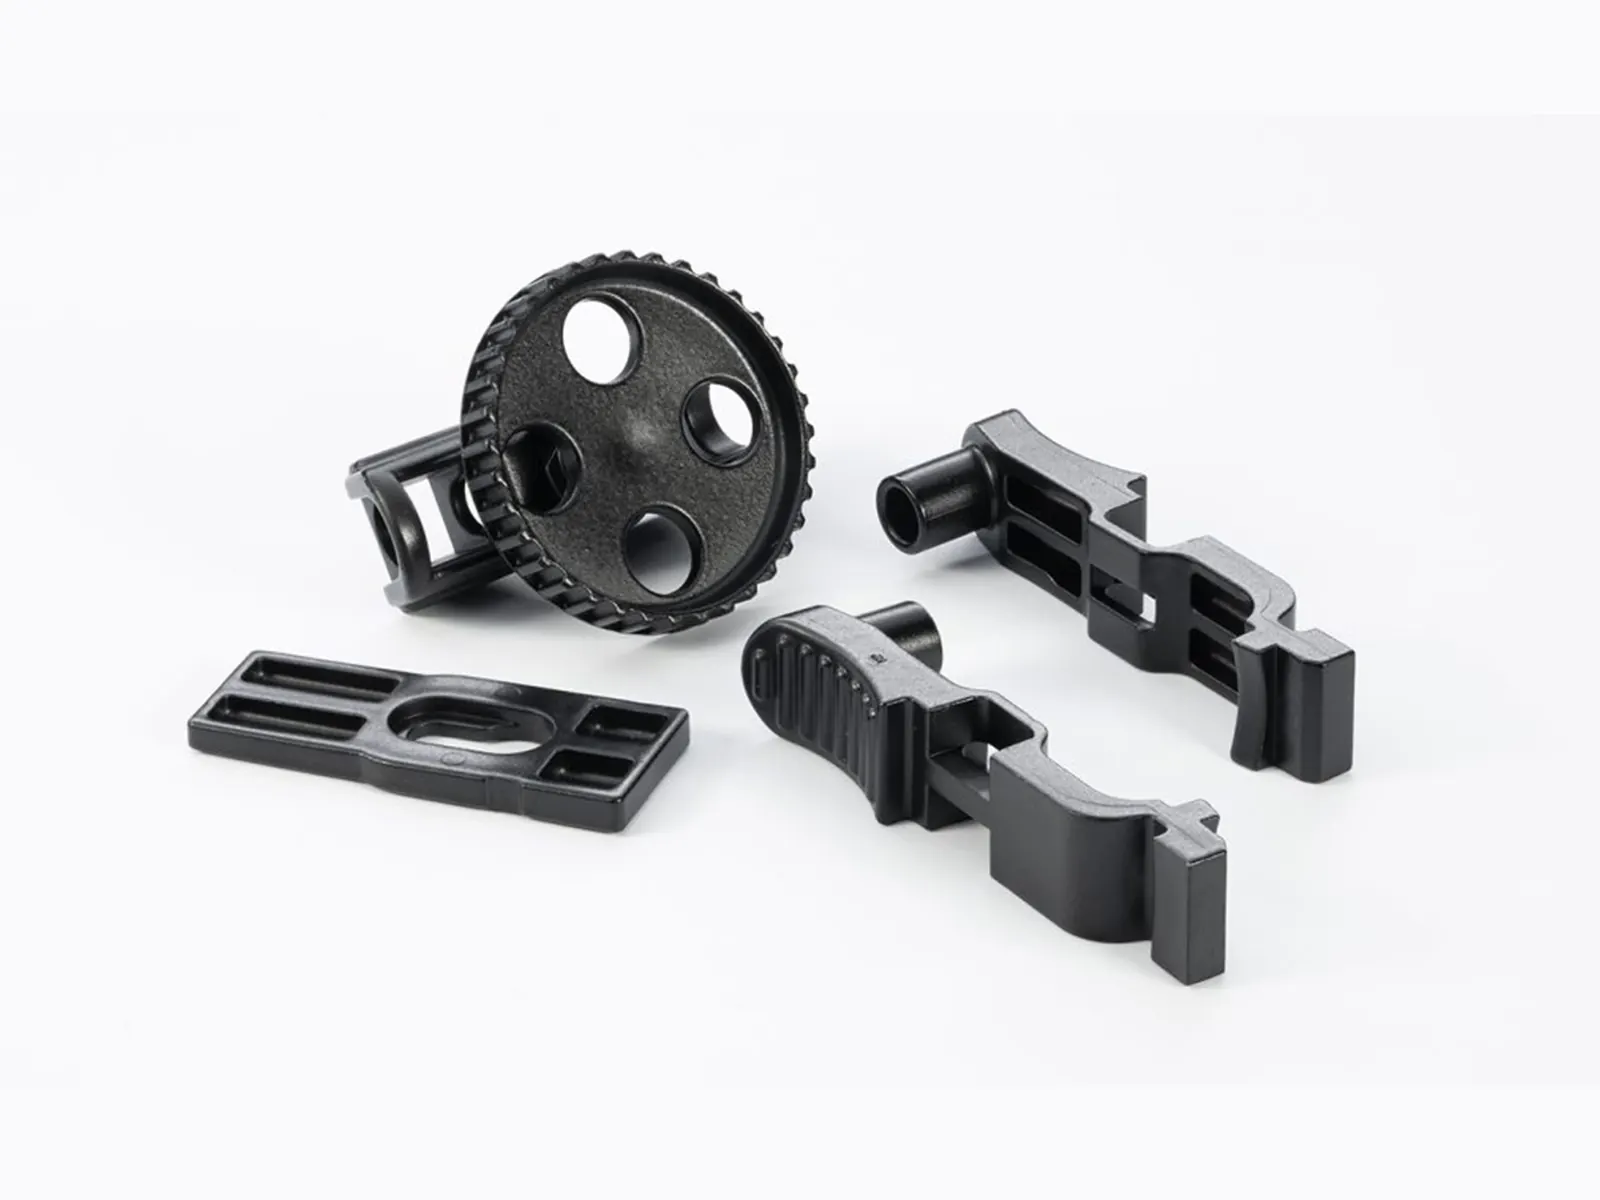
Componentes de conjunto de trava metálica preta usados em um sistema de conexão de cabo para robótica submarina.
Componentes de trava MIM 316L para o sistema de cabo submarino SeaNet desenvolvidos pela MPP e Schilling Robotics.

Conjuntos de trava de cabo para robótica subaquática

MPP e Schilling Robotics desenvolveram um conjunto de trava MIM para o sistema de cabo SeaNet usado em ambientes operacionais de águas profundas.

O conjunto contém múltiplos componentes MIM formando as travas e o mecanismo de aperto para um cabo elétrico e de comunicação especializado.

Os componentes foram fabricados anteriormente em plástico. Esticamento e rachaduras criaram a necessidade de uma solução de material e fabricação diferente. O projeto resultante usa componentes de aço inoxidável MIM 316L com um revestimento de baixa fricção e resistente à corrosão.

Para robótica subaquática ou outros ambientes hostis, a exposição à corrosão, a carga mecânica, o movimento de contato, a confiabilidade da conexão e a compatibilidade do revestimento devem ser avaliados em conjunto. Nem o aço inoxidável 316L nem um revestimento resistente à corrosão garantem a adequação sem validação sob as condições de serviço pretendidas.

Ferragens de junta compactas, componentes ligados a atuadores e mecanismos de posicionamento também podem justificar a avaliação MIM quando sua geometria, requisitos de desempenho e demanda de produção suportam o processo. Cada projeto ainda requer sua própria avaliação de viabilidade.

Valor de fabricação

Quais Problemas de Manufatura o MIM Resolve em Robótica?

Para componentes robóticos pequenos, o MIM é mais útil quando resolve uma dificuldade específica de conformação ou usinagem, em vez de simplesmente substituir a usinagem CNC.

Geometria complexa em espaço limitado

Mecanismos robóticos frequentemente necessitam de várias funções dentro de um componente compacto. Dentes rebaixados, recursos de montagem, superfícies de localização, nervuras e geometria de retenção podem ser difíceis de usinar eficientemente, especialmente quando as ferramentas de corte não conseguem alcançar recursos importantes facilmente. O MIM pode formar múltiplos recursos em uma única operação de moldagem, desde que a geometria seja compatível com o ferramental, a remoção do ligante e a sinterização.

Integração de recursos funcionais

Alguns componentes podem ser redesenhados para incorporar recursos que, de outra forma, exigiriam operações de usinagem ou montagem separadas. Isso pode simplificar o processo de fabricação, reduzir o manuseio ou remover material desnecessário. O componente de robô colaborativo da Fine Sinter mostra por que a espessura da parede, as nervuras de reforço e as tolerâncias de usinagem devem ser revisadas em conjunto ao converter um projeto usinado para MIM.

Economia da produção repetida

O MIM requer ferramental e desenvolvimento de processo, portanto, suas vantagens econômicas geralmente dependem da produção de componentes estáveis suficientes para distribuir esses custos iniciais. O benefício potencial deve ser avaliado em relação à rota de fabricação completa, incluindo ferramental, uso de material, sinterização, operações secundárias, inspeção e montagem.

Fabricação near-net-shape não significa que todas as superfícies acabadas atenderão à sua tolerância funcional final diretamente após a sinterização.

Um componente de robô pode reter muitos de seus recursos moldados e sinterizados, utilizando usinagem secundária para um furo de precisão, face de acoplamento, interface de engrenagem ou superfície de localização. Essa combinação pode ser economicamente sensata quando o MIM elimina trabalho de usinagem difícil suficiente em outras partes do componente.

O objetivo não é maximizar o número de recursos produzidos inteiramente sem usinagem. É selecionar uma rota de fabricação que atenda à função, qualidade e economia de produção exigidas.

Seleção de processo

Quando o MIM faz sentido para um projeto de robótica?

O MIM vale a pena considerar quando a geometria do componente, os requisitos operacionais, a maturidade do projeto e a demanda de produção esperada suportam um processo de fabricação baseado em ferramental.

O fato de uma peça ser instalada em um robô não torna o MIM a escolha certa por si só.

Fator de triagemQuando a MIM vale a pena ser avaliadaQuando outra rota pode ser mais prática
Geometria do componentePequenas peças metálicas com recursos funcionais complexos e integradosGrandes estruturas ou formas simples que são fáceis de usinar ou fabricar
Maturidade do projetoGeometria estável, interfaces e requisitos de desempenhoProtótipos iniciais com frequentes alterações de projeto
Demanda de produçãoProdução repetida onde o investimento em ferramental pode ser distribuído pela quantidade esperadaComponentes únicos ou pequenos lotes sem um programa de produção claro
Precisão funcionalInterfaces críticas podem ser controladas através de uma combinação apropriada de MIM e acabamentoExtensa usinagem de precisão é necessária na maioria das superfícies
Material e desempenhoMateriais e tratamentos MIM disponíveis podem atender às condições exigidas após verificaçãoA aplicação requer propriedades ou processamento que a rota MIM proposta não pode fornecer de forma confiável

Para programas de desenvolvimento inicial, usinagem CNC ou manufatura aditiva de metal podem ser mais práticas quando a arquitetura do robô, o caminho de carga, as posições de montagem ou a geometria do componente ainda estão mudando.

Estruturas simples de chapa metálica podem ser mais adequadas para estampagem ou fabricação. A metalurgia do pó convencional de prensagem e sinterização também pode ser econômica para geometrias adequadas que não exigem o mesmo nível de complexidade tridimensional.

Um projeto de robótica se torna um candidato MIM mais forte quando a equipe pode definir a função do componente, estabilizar suas interfaces principais, estimar a demanda de produção realista e identificar os recursos que se beneficiam da conformação próxima à forma final.

Mesmo assim, a comparação final deve considerar o custo de produção e inspeção de um componente utilizável — não apenas o preço cotado de uma peça moldada inacabada.

Validação de engenharia

O que deve ser validado para componentes MIM de robótica?

Selecionar MIM com base na geometria e na economia de produção é apenas o primeiro passo. Um componente de robótica também deve atender aos requisitos de seu ambiente operacional real.

As perguntas críticas geralmente diferem entre um componente de montagem estática, uma garra móvel e uma trava exposta a um ambiente exigente.

Movimento e carregamento

A aplicação deve definir se o componente experimenta carregamento estático, movimento repetido, cargas alternadas, impacto ou uma combinação dessas condições.

Ciclos de operação, direção de carga, forças de contato e vida útil esperada podem influenciar a seleção de material, os requisitos estruturais e o método de validação.

Um componente que funciona adequadamente durante a montagem inicial ainda pode exigir testes adicionais antes que sua adequação a longo prazo possa ser estabelecida.

Desgaste e contato funcional

Peças usadas em garras, travas e outros mecanismos móveis podem experimentar deslizamento, contato repetido ou carregamento local em superfícies específicas.

A condição do material, dureza, acabamento superficial, lubrificação, materiais de acoplamento e geometria de contato podem afetar o comportamento de desgaste. Uma combinação adequada deve ser determinada para o mecanismo real, em vez de assumir que o MIM por si só fornece um desempenho de desgaste específico.

Onde uma interface de contato é especialmente exigente, acabamento ou tratamento adicional pode ser necessário.

Montagem e posicionamento

Componentes robóticos frequentemente trabalham em montagens onde o posicionamento e o ajuste são importantes para o comportamento do sistema.

Locais de montagem, recursos de alinhamento, datums funcionais, dimensões de acoplamento e requisitos de substituição devem ser identificados antes que as decisões de ferramental sejam finalizadas.

Nem toda dimensão precisa do mesmo controle de fabricação. A revisão de engenharia deve distinguir a geometria geral da peça das dimensões que determinam o ajuste da montagem e o desempenho funcional.

Esses requisitos então guiam a estratégia de tolerância, usinagem secundária e plano de inspeção.

Ambiente operacional e consistência de produção

A temperatura, umidade, corrosão, procedimentos de limpeza, partículas e condições de lubrificação podem afetar os requisitos de material e tratamento de superfície de um componente robótico.

As condições de exposição relevantes devem ser estabelecidas antes de escolher uma liga metálica ou acabamento protetor.

A consistência da produção também exige atenção. A aprovação da amostra inicial não demonstra automaticamente dimensões estáveis, desempenho em movimento repetido ou resultados consistentes entre lotes de produção.

Para produção qualificada, o plano de inspeção e validação deve abordar as características funcionais e as condições do material que importam para a aplicação.

O objetivo central de engenharia é confirmar que o componente fabricado funcione de forma confiável dentro de sua montagem robótica pretendida — não apenas que sua forma externa corresponda ao desenho.

Da aplicação à revisão do desenho

Como Iniciar uma Revisão de Viabilidade MIM para Robótica

Antes de revisar o ferramental ou o custo unitário, identifique a função do componente candidato dentro do robô, suas condições de operação e se o projeto e as interfaces são estáveis o suficiente para a revisão de manufatura.

Prepare as seguintes informações:

  • Aplicação do robô e do componente: Tipo de robô, função do módulo, localização do componente e seu papel dentro da montagem.
  • Desenhos e dados de projeto: Arquivos 3D STEP disponíveis, desenhos 2D, fotografias atuais do componente e identificação de dimensões ou interfaces críticas.
  • Requisitos funcionais: Carga, regime de movimento, condições de contato, ajuste de montagem e expectativas de serviço.
  • Material e ambiente: Material preferencial, desempenho exigido, condições de exposição e qualquer acabamento ou tratamento de superfície necessário.
  • Programa de produção: Estágio de desenvolvimento, quantidade anual estimada, vida útil esperada do produto e se o projeto provavelmente mudará.
Perguntas frequentes

Perguntas Frequentes Sobre MIM em Aplicações Robóticas

Onde o MIM pode dar suporte a aplicações de robótica?

A MIM pode suportar componentes metálicos compactos selecionados usados em robôs industriais, robôs colaborativos, garras, ferramentas de ponta de braço (end-of-arm tooling), conjuntos de sensores, atuadores compactos e sistemas de posicionamento automatizado quando o projeto e a demanda de produção são estáveis.

O MIM é adequado para todas as aplicações de robótica?

Não. O MIM não é uma solução geral para estruturas completas de robôs, elos grandes, peças fabricadas simples ou protótipos de mudança frequente. É considerado para componentes metálicos pequenos selecionados após a definição das condições de aplicação e produção.

Por que o movimento repetitivo e o ambiente operacional são importantes?

Movimentação repetida, contato, desgaste, temperatura, exposição à corrosão, limpeza, partículas e lubrificação podem afetar a orientação do material, os requisitos de superfície, o planejamento da inspeção e a adequação da rota de fabricação.

Quando uma equipe de robótica deve iniciar a revisão de peças MIM?

A revisão no nível da peça deve começar quando o módulo robótico, as interfaces do sistema, as condições operacionais, a função do componente candidato e a demanda de produção esperada forem estáveis o suficiente para suportar uma decisão de ferramental baseada em desenho.

Quais informações são necessárias para uma revisão de robótica em nível de aplicação?

Forneça o tipo de robô ou automação, a função do módulo, o regime de movimento, as condições de carga e contato, o ambiente operacional, o estágio de produção, a demanda esperada e as famílias de componentes a serem consideradas. Desenhos detalhados e tolerâncias são tratados durante a revisão subsequente em nível de peça.

As aplicações apresentadas são baseadas em exemplos publicados da indústria, e a imagem da garra é ilustrativa. Elas não são apresentadas como peças fabricadas para clientes da XTMIM.